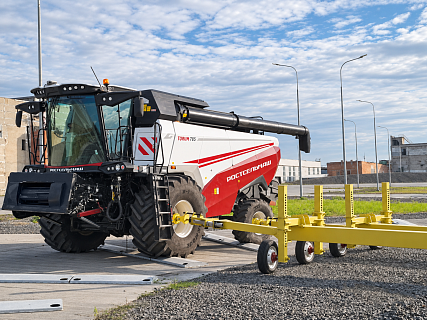
Полигон Ростсельмаш в г. Таганроге завершил очередной этап развития. Здесь смонтирована система автовождения и удержания траектории для испытаний несущих систем самоходных сельхозмашин, представляющая собой кольцевую трассу с чередованием препятствий в заданной последовательности (бамп-трек). Проект системы автовождения реализован совместно с Институтом перспективного машиностроения «Ростсельмаш» (Передовая инженерная школа ДГТУ).
Основными целями проекта являются: повышение сменной производительности трековых испытаний машин, максимизация повторяемости испытательных режимов, исключение человеческого фактора и минимизация вредных условий труда для водителей-испытателей.
Система автопилотирования состоит из трех основных элементов:
• Механическая часть, которая физически удерживает машину на круговой траектории. Она включает два (по количеству осей) шарнирных регулируемых водила с демпфирующими элементами, которые крепятся к ступицам машины.
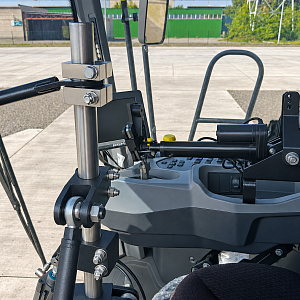
• Подсистема управления дистанционно запускает технику и регулирует скорость движения со стационарного поста управления. Она представляет собой комплекс актуаторов с обратной связью, воздействующих на органы управления машины в кабине, и установленного на посте управления ноутбука со специальным ПО и радиопередатчиком для управления актуаторами.
• Подсистема безопасности позволяет быстро отключать двигатель машины в случае возникновения нештатной ситуации. Она работает в двух режимах – автоматическом и ручном – за счет действия прерывателя при потере сигнала от управляющего ноутбука или специальной кнопки, выведенной на корпус машины.
Руководитель департамента надежности Дмитрий Габаташвили рассказал, что изначально планировалось реализовать систему на базе штатного автопилота. Но такой формат предполагал нахождение человека в кабине, который в любой момент мог перехватить управление машиной. А это противоречило одной из главных целей проекта – обеспечению безопасных условий работы оператора и исключению вреда здоровью, возникающего от воздействия ударных нагрузок. Кроме того в настоящий момент возникают большие сложности с использованием GPS-навигации (из-за средств РЭБ).
Коллегами из ИПМ «Ростсельмаш» (ДГТУ) была предложена та концепция, которая и была в итоге реализована. Она проста в реализации, надежна, безопасна и при минорных доработках может быть распространена на все машины из модельного ряда Ростсельмаш. «В сотрудничестве с ДГТУ мы планируем развивать систему автовождения для ресурсных испытаний. В наших ближайших планах – реализовать трансляцию данных телеметрии с бортовой системы машины и дополнительных датчиков на управляющий ноутбук в режиме реального времени, автоматизация регулировки при установке машины на бамп-трек. В дальнейшей перспективе планируем перевод системы на машинное зрение и управление средствами нейросетей», - прокомментировали в научно-техническом центре Ростсельмаш.
Источник: АПК Эксперт

МОБИЛЬНЫЕ ПРИЛОЖЕНИЯ
|
«АПК Эксперт» |

|

|
|
«АПК Эксперт. Растениеводство» |
|
|
|
«ПищеПромЭксперт» |
|
|
|
«АПК Эксперт: Животноводство. |
|
|
|
«СтройПромЭксперт» |
|
|